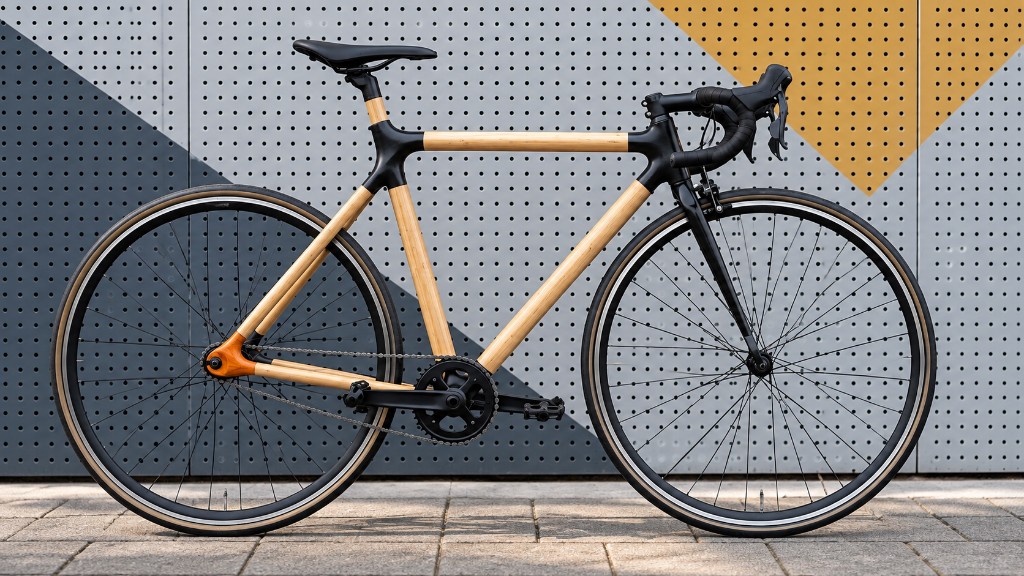
Dat maakte meteen zichtbaar welke problemen in CAD nog gemakkelijk verborgen blijven.
Wat bij de assemblage naar boven kwam
Tijdens de assemblage werd duidelijk dat vooral de verbindingen en interfaces verdere aandacht nodig hadden.
De achterste dropouts moesten robuuster worden en het achterwiel moest beter positioneerbaar zijn voor de kettingspanning. De zadelcluster had meer stijfheid nodig. De verbinding rond de trapas moest sterker en nauwkeuriger worden, en verschillende lijmverbindingen konden dieper om meer oppervlak te creëren.
Ook toleranties bleken belangrijker dan ze op het scherm lijken. Een klein verschil in passing beïnvloedt niet alleen de lijmlaag, maar ook hoe gemakkelijk het volledige frame correct uitgelijnd kan worden.
Van CAD-model naar fysiek systeem
Een interessant gevolg was dat verschillende ontwerpbeslissingen opnieuw tegen elkaar afgewogen moesten worden.
Dikkere wanden kunnen een lug stijver maken, maar verhogen gewicht en printtijd. Een grotere aansluiting geeft meer lijmoppervlak, maar beïnvloedt vorm en assemblage. Een andere printoriëntatie kan gunstiger zijn voor de lagen, maar ondersteuning of oppervlaktekwaliteit moeilijker maken.
Dat is precies waarom ik het project fysiek wilde bouwen. De optimale oplossing bestaat niet in één parameter; het is telkens een compromis tussen constructie, productie en gebruik.
De eerste gecontroleerde tests
In november 2025 werd v0.2 voor het eerst voorzichtig bereden in gecontroleerde omstandigheden. In de toenmalige devlog stond ongeveer 10 km aan eerste tests genoteerd, op asfalt, kasseien en enkele oneffen stukken.
Op dat moment waren er geen zichtbare problemen aan de geprinte lugs gemeld en voelde het frame stijver aan dan verwacht. Dat was bemoedigend, maar het zegt vrijwel niets over vermoeiingslevensduur of uiteindelijke veiligheid.
Daarom blijft die rit voor mij een prototype-mijlpaal, geen validatie van het frame voor normaal weggebruik.
Feedback als nieuwe ontwerpinvoer
Toen v0.2 publiek werd gedeeld kwam er veel technische feedback. De belangrijkste vragen gingen over laaghechting en printoriëntatie, kruip en vermoeiing van nyloncomposieten, de faalwijze van de lugs en de nood aan veel systematischer testen.
Er kwamen ook bruikbare voorstellen uit: individuele verbindingen afzonderlijk testen, mechanische inserts voorzien, kritieke zones versterken, statische en cyclische belastingen opbouwen en uiteindelijk testen volgens principes uit fietsstandaarden.
Niet elke suggestie wordt automatisch een ontwerpbeslissing. Maar samen vormen ze wel een goede lijst van aannames die het project nog moet bewijzen of ontkrachten.
Een veiligere richting voor experimenten
Uit die discussie groeide ook de richting van een frame voor een indoor smart trainer.
Zo'n frame haalt het experiment niet uit de engineering, maar wel uit een deel van de onvoorspelbaarheid van verkeer en weggebruik. Je kunt nog altijd echte trapbelastingen, ergonomie, verbindingen en stijfheid onderzoeken, terwijl de testomgeving veel beter controleerbaar is.
Die richting kreeg binnen het project de naam Kanibaal.
Wat v0.2 vooral bewezen heeft
V0.2 bewees niet dat een FDM/bamboe fietsframe veilig is.
Het bewees iets anders dat voor het project minstens zo nuttig was: dat het concept ver genoeg gebracht kon worden om de echte ontwerpvragen zichtbaar te maken.
Vanaf dat punt ging Openframe minder over de vraag of het er als een fiets kon uitzien, en veel meer over hoe je verbindingen betrouwbaar maakt, belastingen begrijpt, testen opbouwt en een configureerbaar framesysteem ontwikkelt.